Онлайн-калькулятор визуализирует и рассчитает частоту колебаний математического, пружинного и физического маятника по заданным параметрам: длине нити, массе груза, моменту инерции, ускорению свободного падения и углу отклонения. Это полезно при изучении механики, физики колебаний и при проектировании систем с маятниковыми элементами (например, в метрономах, сенсорах, гироскопах и др.).
Программа позволяет исследовать, как параметры системы (длина \( L \), масса \( m \), угол отклонения \( \theta \), момент инерции \( I \), расстояние до центра масс \( d \)) влияют на период и частоту колебаний. Можно сравнить колебания при малых и больших углах, построить графики, а также оценить точность приближённых формул.
Что можно рассчитать:
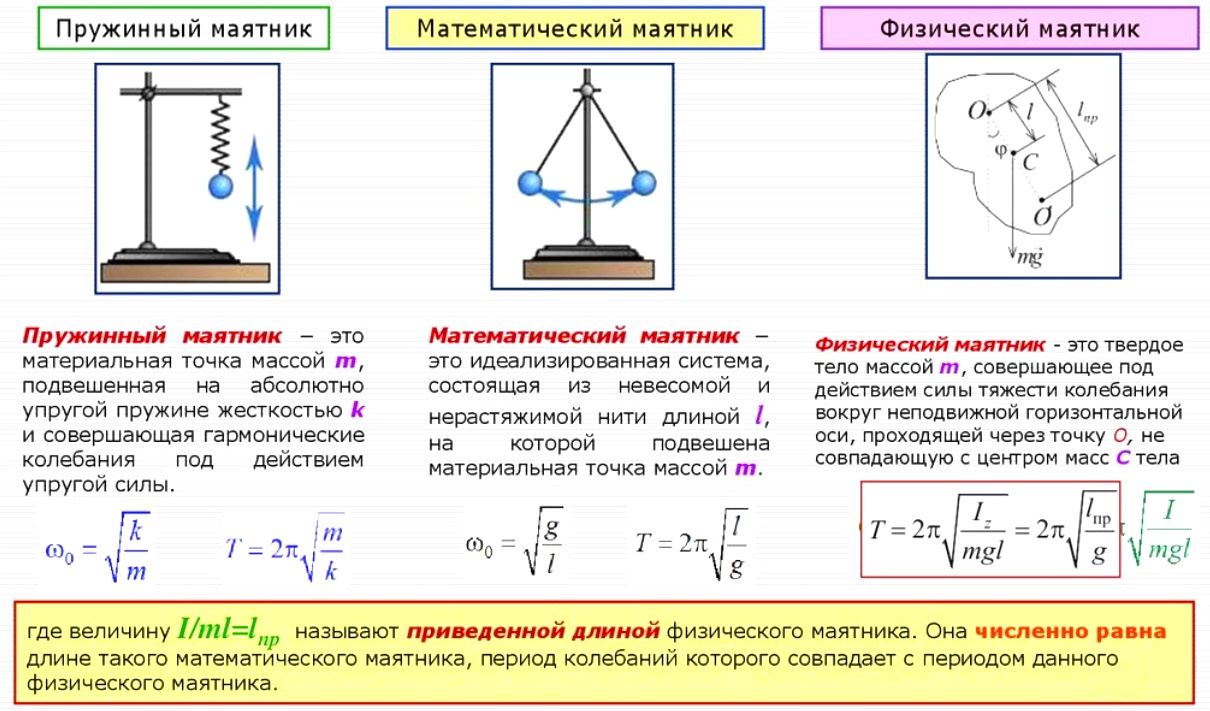
- Период и частоту колебаний математического маятника (точечная масса на нити).
- Период и частоту физического маятника (жёсткое тело с моментом инерции).
- Зависимость периода от длины, угла, гравитации, инерционных характеристик.
- Построение графиков зависимости частоты от длины и других параметров.
Формулы расчёта
Математический маятник:
$$
T = 2\pi \sqrt{\frac{L}{g}}, \quad f = \frac{1}{T} = \frac{1}{2\pi} \sqrt{\frac{g}{L}}
$$
Где:
- \( T \) — период колебаний (с)
- \( f \) — частота колебаний (Гц)
- \( L \) — длина нити (м)
- \( g \) — ускорение свободного падения (обычно \( 9.81 \, \text{м/с}^2 \))
Коррекция для больших углов (численное уточнение):
$$
T \approx 2\pi \sqrt{\frac{L}{g}} \left(1 + \frac{\theta_0^2}{16} + \frac{11 \theta_0^4}{3072} + \cdots \right)
$$
(угол в радианах, применяется при \( \theta_0 > 15^\circ \))
Пружинный маятник:
$$
T = 2\pi \sqrt{\frac{m}{k}}, \quad f = \frac{1}{T} = \frac{1}{2\pi} \sqrt{\frac{k}{m}}
$$
Где:
- \( T \) — период колебаний (с)
- \( f \) — частота колебаний (Гц)
- \( m \) — масса тела (кг)
- \( k \) — жёсткость пружины (Н/м)
Пружинный маятник представляет собой систему с поступательными колебаниями. Масса закреплена на пружине, и частота зависит только от массы и жёсткости. Амплитуда не влияет на результат при условии линейных (малых) колебаний. Подходит для моделирования вибраций, подвесов и демпфирующих систем.
Физический маятник:
$$
T = 2\pi \sqrt{\frac{I}{m g d}}, \quad f = \frac{1}{T}
$$
Где:
- \( I \) — момент инерции тела относительно точки подвеса (кг·м²)
- \( m \) — масса тела (кг)
- \( d \) — расстояние от точки подвеса до центра масс (м)
Ручной режим:
$$
f = \text{вводится вручную}, \quad T = \frac{1}{f}
$$
Где:
- \( f \) — частота, заданная пользователем вручную (Гц)
- \( T \) — соответствующий период колебаний (с)
Этот режим позволяет задать частоту напрямую, без расчётов. Подходит для обратного анализа, моделирования нестандартных случаев, а также проверки соответствия системы заданной частоте. Используется в учебных целях, а также в тех случаях, когда параметры конструкции неизвестны или не учитываются.
Примеры расчётов
Математический маятник:
Для длины нити \( L = 1 \, м \), \( g = 9.81 \, \text{м/с}^2 \):
$$
f = \frac{1}{2\pi} \sqrt{\frac{9.81}{1}} \approx 0.498 \, \text{Гц}
$$
Физический маятник:
Пусть \( I = 0.02 \, \text{кг·м}^2 \), \( m = 1.5 \, \text{кг} \), \( d = 0.3 \, \text{м} \), тогда:
$$
f = \frac{1}{2\pi} \sqrt{\frac{1.5 \cdot 9.81 \cdot 0.3}{0.02}} \approx 1.53 \, \text{Гц}
$$
Пружинный маятник:
Пусть \( m = 0.5 \, \text{кг} \), \( k = 200 \, \text{Н/м} \), тогда:
$$
f = \frac{1}{2\pi} \sqrt{\frac{200}{0.5}} = \frac{1}{2\pi} \sqrt{400} =
$$
$$
= \frac{1}{2\pi} \cdot 20 \approx 3.18 \, \text{Гц}
$$
Период:
$$
T = \frac{1}{f} \approx \frac{1}{3.18} \approx 0.314 \, \text{с}
$$
Частота пружинного маятника увеличивается при увеличении жёсткости пружины и уменьшается при увеличении массы.
Параметры и влияние
| Параметр | Описание | Ед. | Влияние на частоту |
|---|---|---|---|
| \( L \) | Длина нити или подвеса | м | Чем длиннее маятник, тем ниже частота (обратная зависимость: \( f \sim 1/\sqrt{L} \)) |
| \( m \) | Масса тела | кг | На частоту не влияет у математического маятника; у физического влияет только через инерцию |
| \( I \) | Момент инерции | кг·м² | Увеличивает период, снижает частоту: тело труднее раскачивается |
| \( d \) | Расстояние до центра масс | м | Чем ближе центр масс к оси, тем ниже момент инерции и выше частота |
| \( \theta_0 \) | Начальный угол | рад или град | Для больших углов период увеличивается, особенно при \( \theta_0 > 20^\circ \) |
Взаимосвязь параметров
| Параметр | Обозн. | Ед. | Связь с другими | Комментарий |
|---|---|---|---|---|
| Период | \( T \) | с | \( T = \frac{1}{f} \) | Время одного полного колебания |
| Частота | \( f \) | Гц | \( f = \frac{1}{T} \) | Кол-во колебаний в секунду |
| Амплитуда | \( A_0 \) | м | Не влияет на \( f \) и \( T \) | Максимальное отклонение от положения равновесия |
| Макс. скорость | \( v_{max} \) | м/с | \( v_{max} = 2\pi f A_0 \) | Производная координаты по времени |
| Макс. ускорение | \( a_{max} \) | м/с² | \( a_{max} = (2\pi f)^2 A_0 \) | Производная скорости по времени |
Применение калькулятора
- Изучение законов механики, динамики тел и колебаний.
- Планирование экспериментов в школьных и вузовских лабораториях.
- Расчёты в метрономах, гироскопах, маятниковых часах.
- Настройка физических моделей, MEMS- и сенсорных систем.
Программа позволяет построить графики зависимости частоты от длины маятника, начального угла или других параметров. Это помогает наглядно понять физику явления и применить знания при разработке устройств, чувствительных к частоте колебаний.
Таблица типовых значений ускорения
| Местоположение | Ускорение \( g \) | Единицы |
|---|---|---|
| Экватор | 9.78 | м/с² |
| Средние широты | 9.81 | м/с² |
| Полюса | 9.83 | м/с² |
| Луна | 1.62 | м/с² |
| Марс | 3.71 | м/с² |
| Юпитер | 24.79 | м/с² |
Важно: Все формулы предполагают отсутствие сопротивления воздуха и упругих потерь. Для реальных систем с амортизацией нужно учитывать демпфирование и применять более сложные модели.