У многих в закромах валяется немало двигателей — от неисправных жестких дисков, CD/DVD дисководов и тому подобных компьютерных устройств. Двигатели жестких дисков, в частности, работают очень быстро и плавно, поэтому будет неплохо посмотреть, как ими управлять (для повторного использования в радиоподелках).


Все они трехфазные бесколлекторные, бессенсорные двигатели постоянного тока. Три катушки соединены звездой, а также предусмотрен общий провод, что дает в общей сложности 4 соединения. В отличие от бесщеточных двигателей, которые используют датчики Холла для определения положения вала (и обеспечивают правильную коммутацию), тут положение вала определяется с помощью обратной ЭДС, создаваемой неприводными катушками. Этот метод также используется в двигателях моделей RC, хотя обычно у них всего три провода (без общего). В результате моторчики иногда вращаются немного хаотично при запуске (иногда даже в обратном направлении), пока чип не обнаружит достаточную обратную ЭДС, чтобы «зафиксироваться» на правильной последовательности. Подробнее в этой статье.
Схема драйвера на A4941
Имеется широкий ассортимент микросхем драйверов бесщеточных двигателей — некоторые из них не имеют датчиков, другим требуется обратная связь от датчика Холла. Некоторые имеют встроенные двухтактные драйверы (для непосредственного управления двигателем), другим требуется внешний трехфазный мост. В итоге был выбран чип A4941.

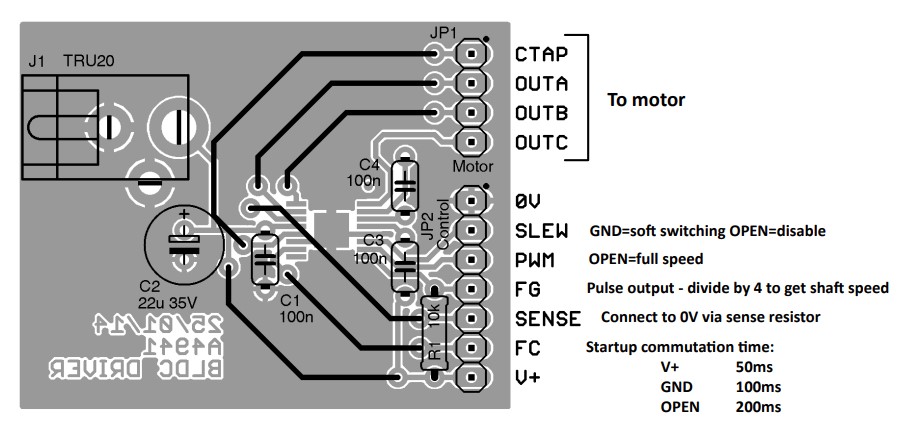
Это драйвер без датчиков, предназначенный для вентиляторами с выходной мощностью до 1,5 А. Несколько внешних соединений управляют такими вещами, как скорость вращения вентилятора (через ШИМ), мягкое переключение и время коммутации при запуске (сколько времени микросхема тратит на поиск допустимого сигнала обратной ЭДС). Он также обеспечивает импульсный выход с открытым коллектором, который можно использовать для контроля скорости двигателя (здесь импульсный выход был в 4 раза больше фактической частоты вращения двигателя).
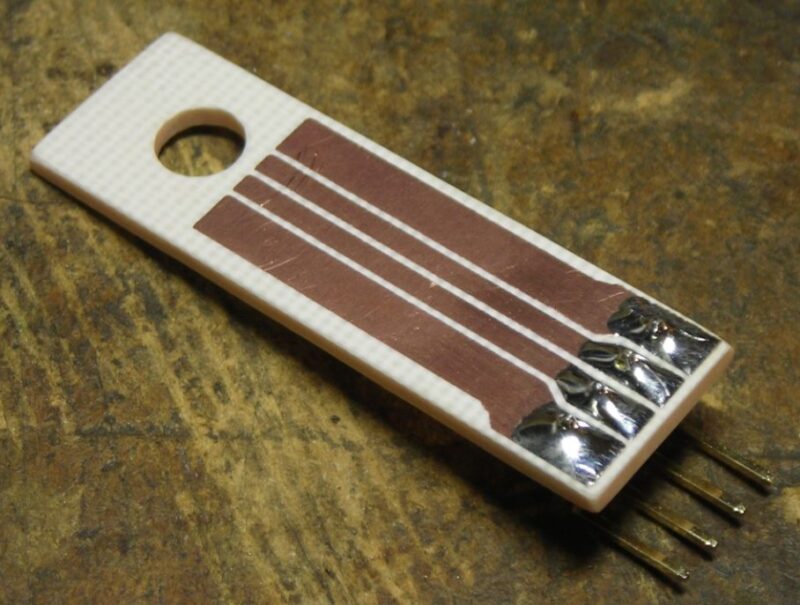
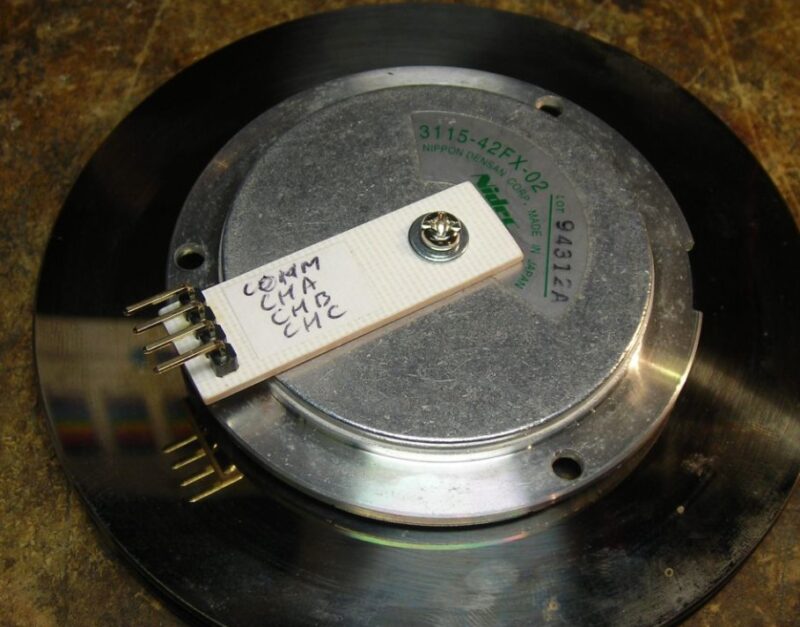
Один из двигателей, который у меня был (от жесткого диска), имел на задней стороне маленькие подпружиненные контакты, поэтому была собрана для него простая плата переходник.


Под чипом имеется термопрокладка для отвода тепла. Закрепим ее с помощью куска медной фольги, припаянного к задней части, а затем к заземляющей поверхности печатной платы.


- Чтобы найти распиновку двигателя, измерьте сопротивление между различными выводами. Если есть общая клемма, сопротивление от нее до каждой из трех других должно быть одинаковым.
- Чтобы реверсировать двигатель, достаточно просто поменять местами любые два из фазных соединений.
Чувствительный резистор, используемый с A4941, определяет предел тока — тут использовался 0,5 Ом, что дает около 400 мА максимального тока. Этого недостаточно для более крупного двигателя жесткого диска, поэтому можно ненадолго закоротить тот резистор во время запуска.

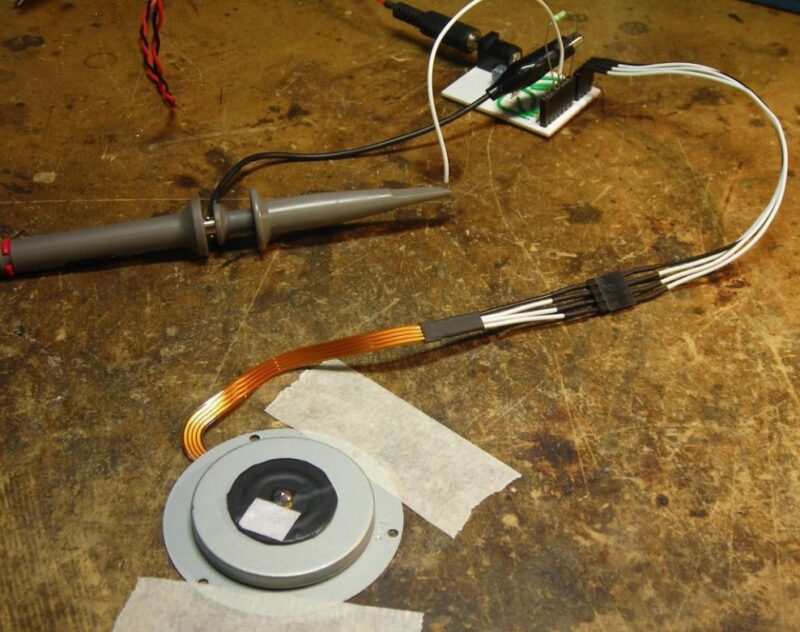
Все двигатели работают довольно хорошо — двигатель HDD имеет скорость около 6000 об/мин при питании 12 В, а мотор флопи-привода (дисковода) — около 15000 об/мин. Теоретически можно использовать выход FG для управления скоростью электромоторчика в замкнутом контуре с помощью отдельного микроконтроллера. Крутящий момент естественно невелик, что неудивительно, учитывая небольшой размер мотора.