| Параметр | Значение | Статус |
|---|
Новичок обычно выбирает мотор, винт и батарею по отдельности: «этот мотор мощный, этот винт большой, эта батарея ёмкая». Потом выясняется, что регулятор греется, батарея просаживается на взлёте, а дрон висит полчаса только на бумаге. Мультикоптер работает как единая цепочка: масса требует тяги, тяга требует оборотов, обороты требуют тока, ток требует энергии, а энергия добавляет массу. Если не проверить всю цепочку целиком, слабое звено найдётся уже в воздухе.
Интерактивный сервис позволяет проверить цепочку целиком до покупки деталей. Вы выбираете класс и готовую модель, двигаете ползунки (рама, винт, мотор, батарея, груз, высота, температура, ветер, режим полёта) и сразу видите взлётную массу, тягу, отношение тяги к весу, газ в висении, токи мотора и батареи, мощность, КПД, обороты винта, скорость кончика лопасти, нагрев обмоток, время полёта, дальность и наилучшую скорость. Рядом обновляются трёхмерная модель, чертёж сверху, диаграмма сил и графики.
Одна оговорка сразу. Симулятор является инженерной оценкой, а не стендовыми испытаниями. Он отлично подходит, чтобы сравнивать варианты, находить грубые ошибки (регулятор не тянет ток, батарея просаживается, винты пересекаются) и прикидывать время полёта, но окончательные данные по конкретной паре «мотор и винт» нужно снимать на стенде. Раздел «Насколько верить цифрам» говорит прямо, что именно упрощено.
Начните с задачи: какой дрон вам на самом деле нужен
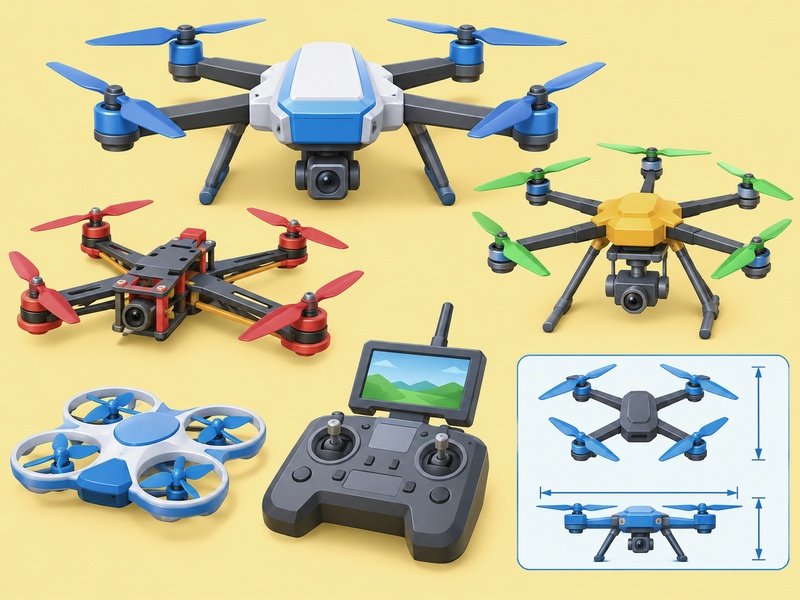
Правильная сборка начинается с ответа на три вопроса: что дрон будет возить, как долго он должен летать и насколько резко ему нужно разгоняться. От ответов зависят почти все остальные решения. Схема ниже показывает порядок, в котором стоит принимать решения, а таблица за ней переводит задачи в конкретные ориентиры.
| Задача | Целевое T/W | Масса и нагрузка | Что важнее всего | Что даёт симулятор |
|---|---|---|---|---|
| Манёвренные полёты и гонки | 6 до 12 | до 700 г без груза | Тяга и отклик на газ | T/W, ток мотора против регулятора |
| Видеосъёмка и фото | 2 до 3,5 | 0,8 до 5 кг с камерой | Плавность, запас на порыв ветра | Газ в висении, время с грузом |
| Дальний полёт и долгий облёт | 2,5 до 4 | 300 г до 1,5 кг | КПД и энергия батареи | Лучшая скорость и дальность |
| Съёмка местности и осмотр | 2 до 3 | 2 до 8 кг | Время над объектом | Время при реальном грузе |
| Перевозка груза и опрыскивание | 2 до 2,8 | 15 до 40 кг | Резерв при отказе мотора | Токи батареи и регуляторов |
Из таблицы видно главное правило: чем выше T/W, тем меньше КПД и время, и наоборот. Дрон для гонок и дрон для съёмки природы нельзя сделать одним набором компонентов. Если вы хотите универсальную машину, симулятор поможет выбрать компромисс и увидеть, чем именно вы за него платите.
Масса: откуда берутся граммы и почему они решают всё
Взлётная масса складывается из рамы с электроникой, моторов с винтами, батареи и полезной нагрузки. Симулятор считает её автоматически: массу батареи он определяет по энергии (число ячеек × номинальное напряжение × ёмкость ÷ удельная энергия), а остальное берёт из ползунков Frame mass, Motor mass и Payload.
Возьмём фотоквадрокоптер из базы: рама с электроникой 330 г, четыре мотора по 45 г (180 г) и батарея 4S LiHV на 3850 мА·ч. Её энергия равна 4 × 3,8 В × 3,85 А·ч = 58,5 Вт·ч, а при удельной энергии 175 Вт·ч/кг масса получается 334 г. Итого взлётная масса 844 г, а вес (сила) равен 8,28 Н (0,844 кгс). Батарея составляет 40% массы, так что любой разговор о весе сводится к разговору о батарее.
| Класс дрона | Рама и электроника | Моторы | Батарея | Груз |
|---|---|---|---|---|
| Синевуп 76 мм (230 г) | 41% | 24% | 34% | 0% |
| Фотоквадрокоптер (844 г) | 39% | 21% | 40% | 0% |
| Съёмочный квадрокоптер (2890 г) | 31% | 13% | 38% | 17% |
| Тяжёлый гексакоптер (21 кг) | 17% | 26% | 29% | 29% |
Практическое следствие простое: прежде чем увеличивать батарею, уберите лишнее. Лёгкая рама, короткие провода, камера нужного размера дают тот же эффект, что и «лишние» 10% ёмкости, но не ухудшают тяговооружённость.
Тяга и тяговооружённость: сколько запаса нужно
Тяговооружённость T/W равна тяге всех моторов при полном газе, делённой на вес. При T/W = 1 дрон еле держится в воздухе на полном газе, а при 2 он может ускоряться и бороться с ветром. На практике нужно от 2 до 3 для плавных съёмочных машин и до 12 для гоночных. Диаграмма показывает типичные диапазоны.
С T/W связан и газ в висении. Грубая оценка: газ в висении ≈ 1 ÷ корень из T/W, потому что тяга пропорциональна квадрату оборотов, а напряжение мотора растёт почти линейно с газом. Для фотоквадрокоптера с T/W = 5,3 оценка даёт 43%, а симулятор показывает 31%. Расхождение возникает из-за противо-ЭДС и тока холостого хода мотора, которые симулятор учитывает: газ в нём определяется отношением напряжения мотора к текущему напряжению батареи, а не к номинальному. Поэтому для настоящих выводов смотрите на расчёт, а не на оценку.
Тяга и вес в цифрах
Фотоквадрокоптер весит 844 г, значит в висении каждый из четырёх моторов даёт 2,07 Н (211 гс). Максимальная тяга всех моторов равна 44,0 Н (4,49 кгс), и T/W = 5,3. В висении мотор крутит винт с частотой около 4 523 об/мин, а при полном газе до 10 425 об/мин.
Винт: главный рычаг эффективности
Винт можно представить как вращающееся крыло: диаметр определяет, сколько воздуха он захватывает, шаг определяет, сколько воздуха он «проталкивает» за оборот, а число лопастей и их форма определяют баланс КПД, шума и отклика. На упаковке часто пишут «9,4×5» или «5×4,3»: это диаметр и шаг в дюймах. Калькулятор пересчитывает их в миллиметры и в метрическом режиме показывает мм.
Основные формулы
Тяга винта: T = Ct × ρ × n² × D⁴
Мощность на валу: P = Cp × ρ × n³ × D⁵
Здесь ρ плотность воздуха, n обороты в секунду, D диаметр, а Ct и Cp безразмерные коэффициенты, зависящие в основном от отношения шага к диаметру. Показатели степеней объясняют почти всё: тяга растёт как квадрат оборотов и четвёртая степень диаметра, мощность как куб оборотов и пятая степень диаметра. Винт на 10% больше требует на 61% больше мощности на тех же оборотах, но даёт на 46% больше тяги, поэтому его можно крутить медленнее, и в итоге вы выигрываете.
Идеальная мощность на создание тяги одним винтом: P_ид = T^1,5 ÷ корень из (2 × ρ × S), где S площадь диска.
Коэффициент качества винта (figure of merit): FM = P_ид ÷ P_вал. Для идеального винта FM = 1, для реальных малых дронов 0,4 до 0,6, для крупных хорошо спроектированных винтов до 0,7.
Что показывает эксперимент с диаметром
Диск винта фотоквадрокоптера имеет диаметр 239 мм и площадь 448 см². Плотность воздуха при +20 °C у земли равна 1,204 кг/м³, а тяга одного мотора в висении 2,07 Н. Подставив в формулу, получим идеальную мощность 9,1 Вт на мотор, или 36 Вт на все четыре. Симулятор показывает 122 Вт от батареи: остальное это потери, о которых говорит следующий раздел.
Теперь посмотрим, что будет, если изменить только диаметр, оставив массу дрона прежней (844 г). Kv мотора симулятор масштабировал так, чтобы обороты оставались в разумных пределах, а лучи удлинялись, чтобы винты не задевали друг друга.
| Диаметр, мм | Мощность в висении, Вт | Газ в висении | Время висения, мин | T/W |
|---|---|---|---|---|
| 150 | 196 | 46% | 15,0 | 3,3 |
| 180 | 162 | 41% | 18,4 | 4,0 |
| 210 | 139 | 37% | 21,6 | 4,5 |
| 240 | 123 | 34% | 24,5 | 4,8 |
| 270 | 112 | 32% | 27,2 | 5,1 |
| 300 | 103 | 31% | 29,4 | 5,2 |
| 330 | 98 | 30% | 31,2 | 5,2 |
| 360 | 94 | 29% | 32,7 | 5,1 |
Из таблицы видно и обратную сторону: после 300 мм выигрыш замедляется, а T/W перестаёт расти, потому что при том же Kv винт становится слишком тяжёлой нагрузкой. В реальной конструкции увеличение диаметра требует более длинных лучей, более тяжёлых моторов с меньшим Kv и более прочной рамы.
Шаг: сюрприз, который показывает модель
Чаще всего считают, что винт с большим шагом «быстрее». В модели симулятора при фиксированном Kv изменение шага с 60 до 200 мм меняет мощность висения всего на 3% (с 119,5 до 123 Вт), зато ток мотора при полном газе растёт с 22 до 27 А. То есть шаг в основном меняет нагрузку на мотор и верхнюю скорость, а не расход в висении. Подбирать шаг стоит под режим: малый шаг для висения и плавных съёмок, большой для скорости.
Скорость кончика лопасти
Кончик лопасти движется намного быстрее самого дрона: скорость кончика равна π × D × обороты. Когда она приближается к 0,6 скорости звука, шум и потери растут, а выше числа Маха 0,75 появляются ударные волны, винт «визжит» и теряет КПД. Симулятор показывает число Маха и подсвечивает строку жёлтым выше 0,6 и красным выше 0,75.
| Класс | Диаметр винта, мм | Ячейки | Kv, об/мин на вольт | Обороты в висении, об/мин |
|---|---|---|---|---|
| Синевуп малый | 31 до 40 | 1S | 11 000 до 19 000 | 40 000 до 50 000 |
| Микро и синевуп 76 мм | 76 до 89 | 4S | 3 300 до 4 600 | 18 000 до 22 000 |
| Фристайл и гонки | 127 до 130 | 4S до 6S | 1 700 до 2 750 | 10 000 до 13 000 |
| Дальний полёт | 180 до 254 | 4S до 6S | 900 до 1 700 | 6 000 до 9 000 |
| Фото и видео | 240 до 305 | 4S до 6S | 650 до 1 000 | 4 000 до 7 500 |
| Съёмка, перевозка груза | 380 до 760 | 6S до 12S | 100 до 380 | 1 800 до 3 800 |
Куда уходят ватты: потери по цепочке
Из энергии батареи лишь часть становится подъёмной силой. Остальное превращается в тепло на разных этапах: в проводах и регуляторе, в обмотках мотора, в вихрях за лопастями. Диаграмма показывает баланс фотоквадрокоптера в висении.
| Этап | Доля, % | Вт | Что на неё влияет |
|---|---|---|---|
| Подъёмная сила (идеальная) | 29,7 | 36,3 | Масса и площадь диска винтов |
| Потери винта | 35,2 | 42,9 | Диаметр, шаг, форма лопасти, число Рейнольдса |
| Потери мотора | 28,5 | 34,8 | Сопротивление обмотки, ток холостого хода |
| Регулятор и провода | 2,9 | 3,5 | Ток, сопротивление ключей |
| Бортовая электроника | 3,7 | 4,5 | Полётный контроллер, камера, приёмник |
Коэффициент качества винта FM = 0,46, КПД мотора 69%. Если вы измените диаметр, Kv или химию батареи, пропорции изменятся, и это хорошо видно по строкам Figure of merit, Motor efficiency и Thrust per watt в таблице симулятора.
Мотор, Kv и регулятор
Бесколлекторный мотор электрически выглядит как сопротивление, включённое последовательно с источником противо-ЭДС, которая растёт с оборотами. Регулятор задаёт среднее напряжение мотора широтно-импульсной модуляцией, так что напряжение мотора примерно равно газу, умноженному на напряжение батареи. Ток течёт через обмотку, регулятор и провода, а раскрутившийся ротор создаёт противо-ЭДС, которая ему же и мешает.
Баланс напряжений: U_мотора = I × R + обороты ÷ Kv
Момент: M = (I − I0) × 9,549 ÷ Kv, в ньютон-метрах, если Kv в оборотах в минуту на вольт
Что такое Kv на самом деле
Kv это число оборотов в минуту на один вольт без нагрузки. Мотор с Kv 1000 на батарее 4S LiHV (около 17,4 В заряженной) без винта раскрутится примерно до 17 400 об/мин. С винтом обороты намного ниже, и их определяет баланс момента. Kv нужно подбирать под винт и число ячеек, а не «побольше»: при росте числа ячеек Kv нужно снижать пропорционально.
| Kv | Ток мотора, А | Ток батареи, А | T/W | Газ в висении |
|---|---|---|---|---|
| 400 | 3,5 | 14 | 1,5 | 78% |
| 600 | 8,6 | 36 | 3,0 | 51% |
| 800 | 15,9 | 66 | 4,3 | 38% |
| 1000 | 24,3 | 100 | 5,3 | 31% |
| 1200 | 32,8 | 135 | 6,0 | 25% |
| 1500 | 44,6 | 184 | 6,6 | 20% |
| 1800 | 54,6 | 225 | 6,8 | 17% |
| 2200 | 70,2 | 288 | 7,1 | 14% |
Таблица объясняет, почему не стоит гнаться за высоким Kv. С Kv 800 дрон имеет T/W 4,3 и потребляет 66 А от батареи, с Kv 1500 T/W только на 55% выше (6,6), а ток батареи почти втрое больше (184 А). На практике выигрыш в T/W перекрывается нагревом и просадкой батареи.
Регулятор оборотов (ESC)
В строке Motor current калькулятор сравнивает ток одного мотора с номиналом регулятора (ползунок ESC rating): зелёный цвет до 80%, жёлтый до 100%, красный выше. Номинал регулятора нужно брать как минимум на 20 до 30% выше тока полного газа, потому что регуляторы греются сильнее моторов, а в воздухе бывают броски тока при резкой смене газа. В базе симулятора у фотоквадрокоптера регулятор 40 А при токе мотора на полном газе 24 А (61%), то есть запас есть.
Нагрев обмоток
Тепло мотора равно разности электрической мощности на входе и мощности на валу. Симулятор умножает это тепло на тепловое сопротивление, которое уменьшается с массой мотора, и прибавляет температуру воздуха. В висении обмотка фотоквадрокоптера нагревается до 43 °C, а при полном газе симулятор показывает уже около 300 °C. Это не значит, что мотор сгорит в первую секунду, ведь в полёте полный газ бывает кратковременным, а обдув винтом охлаждает мотор, но продолжительная перегрузка быстро портит эмаль и магниты. Жёлтый цвет включается с 110 °C, красный с 150 °C.
Батарея: энергия, просадка и резерв
Батарея определяет и запас энергии, и пиковую мощность. Симулятор предлагает три химии с разным напряжением и энергоёмкостью.
| Химия | Напряжение ячейки: полная / номинал / пустая | Удельная энергия в модели | Внутреннее сопротивление | Лучше всего подходит |
|---|---|---|---|---|
| LiPo | 4,20 В / 3,70 В / 3,0 В | 160 Вт·ч/кг | Низкое (база) | Гонки, фристайл, любые сильноточные сборки |
| LiHV | 4,35 В / 3,80 В / 3,0 В | 175 Вт·ч/кг | Выше LiPo на 10% | Чуть больше энергии и «пинка» на ячейку |
| Li-ion | 4,20 В / 3,60 В / 2,8 В | 230 Вт·ч/кг | Примерно в 2,4 раза выше LiPo | Дальние полёты и долгая работа на малом токе |
Почему батарея «проседает»
Батарея это источник напряжения с внутренним сопротивлением. Когда вы тянете ток, напряжение на клеммах падает на величину ток × сопротивление. Симулятор оценивает сопротивление ячейки как 0,6 ÷ (C × ёмкость в А·ч), увеличивает его на холоде и при низком заряде и умножает на число ячеек. Пачки с высокой токоотдачей и большой ёмкостью проседают меньше.
Параметр Discharge (токоотдача C) в симуляторе задаёт предел тока: для батареи 3,85 А·ч на 20C предел равен 3,85 × 20 = 77 А. Именно с ним сравнивается строка Battery current. Для фотоквадрокоптера из базы ток батареи при полном газе равен 100 А, то есть на 30% выше предела. В полёте это значит, что на резком газе батарея просядет и перегреется (см. разбор ошибок ниже).
Сколько ячеек выбрать
Число ячеек определяет напряжение: больше ячеек означает больше энергии при той же ёмкости (А·ч) и меньший ток при той же мощности. Ниже сравнение для того же фотоквадрокоптера с ёмкостью 3850 мА·ч, где Kv масштабировался как 4000 ÷ число ячеек, чтобы обороты не менялись.
| Число ячеек | Энергия, Вт·ч | Взлётная масса, г | Ток батареи при полном газе, А | Время висения, мин |
|---|---|---|---|---|
| 3S | 44 | 761 | 120 | 21,9 |
| 4S | 59 | 844 | 100 | 24,8 |
| 5S | 73 | 928 | 86 | 26,7 |
| 6S | 88 | 1012 | 75 | 28,0 |
| 8S | 117 | 1179 | 60 | 29,4 |
Видно важный нюанс: на 6S ток батареи при полном газе падает до 75 А и укладывается в предел 77 А, а на 4S он превышает его. Иногда проще перейти на большее число ячеек, чем искать батарею с более высокой токоотдачей.
Резерв и реальная ёмкость
Батареи нельзя разряжать до нуля. В симуляторе можно выбрать резерв посадки 10%, 20% или 30% (по умолчанию 20%): полезная ёмкость равна текущему заряду минус резерв. Дополнительно применяется поправка на скорость разряда: реальная ёмкость = А·ч × (1 − 0,03 × (скорость разряда в C)^0,7), но не меньше 55%. Это упрощённый вариант эффекта Пейкерта: чем сильнее разряд, тем меньше энергии удаётся извлечь.
В висении фотоквадрокоптер потребляет 7,12 А от батареи 3,85 А·ч, это 1,85 C. Коэффициент реальной ёмкости равен 0,954, и полезная ёмкость получается 3,85 × 0,954 × 0,80 = 2,938 А·ч. Делим на ток и умножаем на 60: 24,8 мин. Это и есть значение строки Flight time now.
График показывает, почему простая формула время = полезная ёмкость ÷ ток завышает результат примерно на 10%. По мере разряда напряжение падает, регулятор тянет больший ток для той же мощности, и ёмкость расходуется быстрее. Поэтому в симуляторе на шестом графике отметка посадки (22,4 мин) стоит левее значения в таблице (24,8 мин). Ориентируйтесь на меньшее значение.
Хранение и перевозка
- Хранить LiPo и LiHV нужно при напряжении около 3,8 В на ячейку, в огнестойком мешке или металлическом контейнере.
- Заряжать только под присмотром, не заряжать вздувшиеся и повреждённые батареи, не заряжать горячими после полёта.
- В самолёте запасные литиевые батареи перевозят только в ручной клади. Типовое правило авиакомпаний: до 100 Вт·ч без согласования, от 101 до 160 Вт·ч с разрешения перевозчика (обычно не больше двух), свыше 160 Вт·ч не принимают на пассажирский рейс. Строка Battery показывает энергию в Вт·ч, чтобы вы сразу видели, к какой категории относится ваша батарея.
Время полёта и дальность: где настоящий максимум
Время полёта равно полезной энергии, делённой на мощность. Симулятор показывает Flight time now для выбранного режима (висение, набор высоты, крейсерский полёт, ручной газ, полный газ), а также отдельно Best endurance и Best range. Для дальности важна ещё и скорость.
Мощность и скорость
В установившемся полёте вперёд дрон должен создавать подъёмную силу, равную весу, и преодолевать сопротивление. В реальности кривая мощности от скорости имеет характерную U-образную форму: индуктивная мощность чуть падает с ростом скорости, а мощность на преодоление сопротивления растёт как куб скорости. Симулятор использует упрощённую модель, где сопротивление считается по оценке лобовой площади рамы, а тяга растёт по мере наклона. Кривая почти плоская на малых скоростях и резко растёт на больших.
| Скорость, км/ч | Наклон | Мощность, Вт | Время полёта, мин | Дальность, км |
|---|---|---|---|---|
| 20 | 3,4° | 125 | 24,1 | 8,0 |
| 40 | 13,2° | 151 | 19,7 | 13,2 |
| 60 | 27,9° | 251 | 11,4 | 11,4 |
| 80 | 43,2° | 535 | 4,8 | 6,4 |
Таблица для фотоквадрокоптера показывает характерную картину: на скорости 20 км/ч дрон летит почти в висении и может пройти 8 км, на 40 км/ч уже 13,2 км (это оптимум по дальности: симулятор называет скорость 45 км/ч), а на 80 км/ч мощность вырастает в 4,4 раза и время падает до 4,8 мин. Лучшая дальность 13,4 км достигается при наклоне около 15°, то есть задолго до предельной скорости 97 км/ч.
Груз и время полёта
Мощность висения растёт с массой быстрее, чем линейно: идеальная мощность пропорциональна весу в степени 1,5. Поэтому каждые 100 г груза стоят больше, чем кажется.
| Груз, г | Время висения, мин | Мощность, Вт | Газ в висении | T/W |
|---|---|---|---|---|
| 0 | 24,8 | 122 | 31% | 5,3 |
| 100 | 21,2 | 141 | 33% | 4,7 |
| 200 | 18,3 | 162 | 35% | 4,3 |
| 300 | 16,0 | 184 | 36% | 3,9 |
| 400 | 14,2 | 206 | 38% | 3,6 |
| 600 | 11,3 | 254 | 42% | 3,1 |
| 800 | 9,2 | 305 | 45% | 2,7 |
| 1000 | 7,6 | 360 | 49% | 2,4 |
Как реально увеличить время полёта
- Крупнее винт в пределах рамы и ниже Kv. Это самый сильный рычаг (см. рисунок 5).
- Лёгкая сборка. Сэкономленный грамм дешевле лишнего грамма батареи.
- Правильная химия. Li-ion для ровного полёта на малом токе, LiPo или LiHV, когда нужен «пинок».
- Полёт на лучшей скорости, а не на максимальной, и в тихую погоду.
- Больше ячеек вместо большей ёмкости, если масса позволяет (рисунок 11).
- Тёплая батарея перед взлётом зимой: на холоде вырастает внутреннее сопротивление.
Полёт вперёд: наклон, сопротивление и ветер
Чтобы лететь вперёд, дрон наклоняется, и часть тяги направляется вперёд. В установившемся полёте вертикальная составляющая тяги уравновешивает вес, а горизонтальная сопротивление. Отсюда две связи: полная тяга T = корень из (W² + D²) и угол наклона θ = арктангенс (D ÷ W). Сопротивление D = 0,5 × ρ × v² × Cd × S, где S лобовая площадь.
Симулятор оценивает лобовую площадь по длине луча (ползунок Arm length) и масштабирует её коэффициентом сопротивления (ползунок Drag coef., по умолчанию 1,0). На боковом виде вы видите силы в виде стрелок: красная вес, синяя тяга, оранжевая сопротивление.
Кроме наклона, в симуляторе учтено и «осевое обтекание»: когда дрон набирает высоту или наклонён, воздух проходит сквозь диск винта, и лопасти работают при меньшем угле атаки, то есть дают меньше тяги. Тяга уменьшается тем сильнее, чем больше отношение скорости потока к произведению оборотов в секунду и шага. Поэтому грубошаговые винты на малых оборотах теряют в быстром полёте больше, чем мелкошаговые на больших оборотах.
Что делает ветер
Ползунок Headwind добавляет встречный ветер к воздушной скорости. В режиме крейсерского полёта воздушная скорость равна путевой плюс ветер, так что 40 км/ч против ветра 10 м/с (36 км/ч) аэродинамически эквивалентно 76 км/ч. В режиме висения ветер создаёт постоянное сопротивление и наклон. Например, при встречном ветре 8 м/с фотоквадрокоптер зависает с наклоном 6,9°, мощность растёт со 122 до 132 Вт, а время висения падает с 24,8 до 22,8 мин. Это порядок величин, на которые стоит ориентироваться при планировании резерва.
Высота и холод: как погода меняет сборку
Тяга пропорциональна плотности воздуха, а плотность падает с высотой и растёт на холоде. Сборка, подобранная для уровня моря, в горах теряет запас тяги. Симулятор считает плотность по давлению стандартной атмосферы (ГОСТ 4401-81) на заданной высоте и по температуре, которую вы задаёте ползунком Ambient.
| Высота, м | Плотность воздуха, кг/м³ | Газ в висении | Мощность в висении, Вт | T/W |
|---|---|---|---|---|
| 0 | 1,225 | 30% | 121 | 5,2 |
| 1 000 | 1,112 | 32% | 126 | 4,7 |
| 2 000 | 1,007 | 33% | 132 | 4,3 |
| 3 000 | 0,909 | 35% | 137 | 3,9 |
| 4 000 | 0,819 | 37% | 144 | 3,6 |
| 5 000 | 0,736 | 39% | 150 | 3,2 |
Теперь температура. Плотность воздуха обратно пропорциональна абсолютной температуре, поэтому на морозе воздух плотнее и винты дают больше тяги при тех же оборотах. Но на холоде резко растёт внутреннее сопротивление батареи, и пиковая тяга всё равно падает: пачка не может выдать нужный ток. Именно это показывает график ниже.
| Температура, °C | Время висения, мин | Напряжение в висении, В | Ток батареи при полном газе, А | T/W |
|---|---|---|---|---|
| -20 | 25,9 | 16,8 | 77 | 4,0 |
| -10 | 25,6 | 16,9 | 84 | 4,4 |
| 0 | 25,3 | 17,0 | 90 | 4,7 |
| 10 | 25,0 | 17,1 | 95 | 5,0 |
| 20 | 24,8 | 17,1 | 100 | 5,3 |
| 30 | 24,5 | 17,2 | 104 | 5,6 |
| 40 | 24,2 | 17,2 | 108 | 5,8 |
Вывод для практики: зимой по времени висения разницы почти нет, а вот манёвренность и запас на порыв ветра заметно хуже. Греть батарею перед полётом нужно не ради ёмкости, а ради пиковой мощности.
Как работать с симулятором: зона за зоной
Вместо пошаговой инструкции пройдём по экрану сверху вниз и разберём, что показывает каждая зона и на что смотреть.
Кнопки классов и моделей
Шесть кнопок вверху (Micro, Racing, Long range, Photo / cine, Survey, Heavy lift) отфильтровывают 33 готовые модели от синевупов на 1S до тяжёлых гексакоптеров на 12S. Каждая модель задаёт раскладку, винт, Kv, число ячеек, ёмкость, токоотдачу, массы, длину луча, регулятор, груз и химию. Выберите ближайшую к вашей задаче и изменяйте ползунки.
3D-вид
- Модель можно вращать пальцем или мышью. Она строится по вашим данным: раскладка, диаметр и шаг винта, длина лучей, размер рамы, размер батареи (с наклейкой: число ячеек, ёмкость, токоотдача, заряд), размер мотора, число лопастей (4, 3 или 2 в зависимости от размера винта), тип груза.
- Кнопка полноэкранного режима в правом нижнем углу 3D-вида открывает его на весь экран (на телефонах в полное окно). В полноэкранном режиме включается масштабирование колесом или щипком. Выход: та же кнопка или клавиша Escape.
- Цвета: синие лопасти вращаются по часовой стрелке, оранжевые против. Синие стрелки над винтами показывают тягу каждого мотора, красная стрелка вниз показывает вес. Моторы краснеют по мере нагрева обмоток.
- Движение: в крейсерском режиме дрон наклоняется, мимо проносятся линии воздушного потока; в режиме набора высоты линии идут вниз; при ветре в висении появляется стрелка ветра.
Чертёж сверху и диаграмма сил
Чертёж показывает раскладку в масштабе с размерами: диаметр винта, длина луча, колёсная база (расстояние между противоположными моторами) и зазор между винтами. Зазор подсвечивается красным, если он отрицательный (винты пересекаются). Диаграмма сил под ним показывает вес, тягу, сопротивление, угол наклона и T/W.
Режимы полёта
| Режим | Что считается | Какие ползунки важны | Для чего использовать |
|---|---|---|---|
| Hover | Газ, при котором тяга равна весу | Headwind (даёт сопротивление и наклон) | Ток, мощность, время висения |
| Climb | Газ для постоянного набора высоты | Climb rate | Запас по набору высоты и ток |
| Cruise | Газ и наклон для полёта вперёд | Fwd speed, Headwind | Расход, дальность, угол наклона |
| Manual | Результаты при заданном газе | Throttle | Проверка любого газа и избытка тяги |
| Full | Всё при 100% газа | нет | Пиковая тяга, ток и нагрев |
Ползунки
Всего 19 ползунков. Для параметров с широким диапазоном (Prop dia., Motor Kv, Capacity, Frame mass, Motor mass, Arm length, ESC rating) шкала логарифмическая, чтобы можно было точно настроить и малые, и большие значения. Для груза (Payload) шкала корневая, чтобы малые массы выставлялись легко. Рядом с каждым ползунком есть поле для ввода числа. Переключатель Inches / Millimeters пересчитывает значения и подписи единиц.
| Группа | Ползунки | За чем следить |
|---|---|---|
| Состояние полёта | Throttle, Fwd speed, Climb rate, Headwind | Наклон, время, ток |
| Среда | Altitude, Ambient | Плотность, T/W, просадка, нагрев |
| Винт | Prop dia., Prop pitch | Обороты, число Маха, FM, зазор |
| Мотор | Motor Kv, Motor mass | Ток, КПД, нагрев, обороты без нагрузки |
| Батарея | Cells, Capacity, Discharge, Charge | Напряжение на ячейку, ток против C, время |
| Рама | Frame mass, Payload, Arm length, ESC rating, Drag coef. | Масса, зазор, нагрузка регулятора, наклон |
Таблица результатов и цвета статусов
В каждой строке таблицы может быть статус. Пороги такие же, как в расчёте, так что цвет можно предсказать, ещё не двигая ползунок.
| Строка | Зелёный | Жёлтый | Красный |
|---|---|---|---|
| Thrust-to-weight | 1,4 и выше (2,0 и выше «Strong») | от 1,0 до 1,4 | ниже 1,0, подъёма нет |
| Hover throttle | ниже 65% | от 65 до 85% | выше 85% или висения нет |
| Motor current | до 80% номинала регулятора | от 80 до 100% | выше номинала |
| Battery current | до 80% предела по C | от 80 до 100% | выше предела |
| Pack voltage | не ниже пустой ячейки + 0,4 В | пустая + 0,2 до 0,4 В | ближе 0,2 В к пустой |
| Tip speed | Мах ниже 0,6 | Мах от 0,6 до 0,75 | Мах выше 0,75 |
| Motor winding temp | ниже 110 °C | от 110 до 150 °C | выше 150 °C |
| Flight time now | 5 мин и больше | от 2 до 5 мин | менее 2 мин |
| Prop gap | больше 8% диаметра | положительный, но малый | отрицательный: винты пересекаются |
Под ползунками строка сообщения подсказывает главную проблему: нет подъёма, не хватает полного газа, ток выше номинала регулятора, ток выше предела батареи, кончики лопастей около звука, винты пересекаются, моторы перегреты, слишком высокий газ в висении или глубокая просадка.
Графики и экспорт
Шесть графиков всегда на виду: тяга от газа, ток батареи от газа, тяга на ватт от газа, мощность от скорости, время висения от груза и напряжение батареи от времени. На каждом оранжевая точка показывает текущий режим. В самом низу кнопка Download screenshot сохраняет PNG с чертежом, диаграммой сил, 3D-видом, таблицей и всеми графиками. Кнопка Copy results копирует таблицу текстом для журнала сборки или форума.
Разбор конкретных сборок: ищем слабое звено
Лучший способ научиться читать цифры симулятора это разобрать готовые модели из его базы. Мы посмотрим на четыре из них: что в них хорошего, где подвох и что можно исправить.
| Модель из базы | Масса | T/W | Время висения | Что замечает калькулятор |
|---|---|---|---|---|
| Синевуп 76 мм, 4S | 230 г | 5,3 | 8,4 мин | Мощность 73 Вт на массу 230 г: малые винты дорого стоят |
| Фотоквадрокоптер 4S | 844 г | 5,3 | 24,8 мин | Ток батареи при полном газе 100 А против предела 77 А; зазор между винтами 9 мм |
| Мини-фото «250 г» | 257 г | 2,5 | 18,4 мин | Масса 257 г: выше порога 250 г |
| Съёмочный квадро 6S | 2890 г | 3,2 | 17,6 мин | Энергия 178 Вт·ч: выше 160 Вт·ч, в самолёт не взять |
| Тяжёлый гексакоптер 12S | 21,0 кг | 2,5 | 13,6 мин | Висение 3573 Вт; T/W 2,5 без запаса на отказ мотора |
Случай 1. Фотоквадрокоптер и батарея, которая не тянет полный газ
Висение комфортное: 7,1 А, 122 Вт, 24,8 мин. Но на полном газе батарея должна выдать 100 А, а предел равен 3,85 А·ч × 20C = 77 А. Строка Battery current становится красной. Есть три пути: перейти на 6S (ток при полном газе падает до 75 А, время висения растёт до 28,0 мин), взять батарею с более высокой токоотдачей или снизить Kv (при Kv 800 ток батареи 66 А, T/W 4,3). Все три варианта проверяются за несколько секунд, не покупая ни одной детали.
Случай 2. Зазор между винтами 9 мм
Длина луча 175 мм при диаметре винта 239 мм даёт зазор между соседними дисками всего 9 мм, 3,8% диаметра: статус жёлтый «Tight». В реальности такие винты сильно влияют друг на друга и шумят. Удлините луч до 190 мм (зазор вырастет до 30 мм) или уменьшите винт до 230 мм, и красно-жёлтые отметки пропадут.
Случай 3. «Мини-фото 250 г»
Название обещает 250 г, а калькулятор насчитывает 257 г. Для лёгкого дрона ограничение по массе важно не только физически: во многих странах 250 г это порог, выше которого дрон нужно регистрировать и действуют дополнительные требования. Симулятор помогает «сесть» в нужную массу: например, батарея на 2S 2000 мА·ч вместо 2400 мА·ч сэкономит около 12 г: а время висения сократится с 18,4 до 15 минут.
Случай 4. Тяжёлый гексакоптер и запас на отказ
Висение требует 3573 Вт и 72 А от 12S, а время 13,6 мин. Максимальная тяга 510 Н (52 кгс) при весе 206 Н (21 кгс), то есть T/W 2,48. Если один из шести моторов откажет, оставшиеся пять дают около 83% тяги, то есть T/W упадёт до 2,1. Дрон ещё способен снижаться контролируемо, но на ветре запас минимальный. Для груза свыше 5 кг запас лучше довести до T/W 3 и выше, увеличив винты или Kv.
Типичные ошибки и как их исправить
| Что видите в симуляторе | Вероятная причина | Что делать |
|---|---|---|
| T/W ниже 1, «No lift» | Слишком большая масса или слабые моторы и винты | Снизить массу, увеличить винт, поднять Kv или число ячеек |
| Газ в висении выше 85% | Мал винт или низкое Kv для этой массы | Больше диаметр или шаг; больше ячеек с одновременным снижением Kv |
| Ток мотора выше номинала регулятора | Слишком высокое Kv или агрессивный винт | Снизить Kv или шаг, взять регулятор мощнее |
| Ток батареи выше предела по C | Малая ёмкость, низкая токоотдача или холод | Батарея с большим C, больше ёмкость, больше ячеек |
| Pack voltage в красной зоне при висении | Старая или слабая батарея, холод | Больше пачка, подогрев, проверка внутреннего сопротивления |
| Мах кончика выше 0,6 | Большой винт на слишком высоких оборотах | Меньше Kv или ячеек, меньше диаметр |
| Отрицательный зазор между винтами | Короткие лучи | Удлинить лучи, уменьшить винты или выбрать соосную схему |
| Красная температура обмоток | Мал мотор или слишком большой ток | Мотор крупнее, меньше мощность, лучше обдув |
| Время полёта слишком хорошее | Реальный полёт не равен висению | Смотреть Cruise, добавить ветер; ожидать на 20 до 40% меньше |
| Время падает при добавлении груза | Мощность растёт быстрее массы | График груза покажет предел; увеличить винт |
Насколько верить цифрам
Калькулятор полезен только тогда, когда понятно, где его модель перестаёт быть точной. Симулятор считает установившиеся режимы (без динамики), и его ответы нужно воспринимать как инженерную оценку. Ниже сведено, что считается хорошо, а что грубо.
| Область | Как моделируется | Надёжность |
|---|---|---|
| Тяга и мощность винта | Ct и Cp по отношению шага к диаметру, поправки на размер и установку | Хорошо для сравнения вариантов, ±10 до 20% в абсолютных значениях |
| Мотор | Сопротивление и ток холостого хода по массе и Kv; без насыщения и ограничений регулятора | Приемлемо для оценки токов |
| Батарея | Постоянное сопротивление с поправками на температуру и заряд, простая поправка Пейкерта | Старые и «бюджетные» батареи будут хуже |
| Полёт вперёд | Точечная масса, лобовое сопротивление, поправка на осевое обтекание | Не учитывает эффект косой обдувки, влияние потоков между роторами, порывы |
| Лобовая площадь | Оценка по длине луча и ползунку Drag coef. | Большая камера или обтекатель меняют результат |
| Тепло | Потери × тепловое сопротивление мотора | Нет накопления тепла со временем, нагрева регулятора и батареи |
| Воздух | Давление стандартной атмосферы и заданная температура | Хорошо для высот до 5000 м |
| Соосные схемы | Фиксированный коэффициент тяги 0,86 | Грубая оценка |
| Управление | Не моделируется | Нужно отдельно проверять в полётном контроллере |
Считайте итог оценкой с точностью около 10 до 20% для согласованных компонентов, а решающие проверки делайте на стенде с динамометром и в воздухе с записью телеметрии.
Безопасность и правила
Строка взлётной массы важна не только для физики. Во многих странах (например, в США, странах ЕС, Канаде, России) порог в 250 г это граница, с которой начинается регистрация или учёт дронов и действует ряд дополнительных требований. Эти правила регулярно меняются, различаются по странам и могут включать ограничения на зоны полётов, высоту, дальность, частоты и использование камер, поэтому перед полётом и тем более перед продажей сборки проверяйте нормативы национального авиационного регулятора и местные запреты.
| Тема | Что учесть | Где смотреть в симуляторе |
|---|---|---|
| Регистрация и маркировка | Масса 250 г и выше обычно требует регистрации; считается вся масса с камерой и батареей | Take-off weight |
| Зоны полёта | Аэродромы, города, объекты инфраструктуры, природоохранные зоны часто закрыты | Не рассчитывается |
| Высота и дальность | Типичное ограничение: полёт в пределах прямой видимости и не выше разрешённой высоты | Altitude нужен для расчёта плотности, а не как разрешение |
| Перевозка батарей | В ручной клади, до 100 Вт·ч без согласования, 101 до 160 Вт·ч с разрешением | Строка Battery (Вт·ч) |
| Страхование и ответственность | Для коммерческих полётов обычно требуется страховка и допуск оператора | Не рассчитывается |
- Снимайте винты, когда проверяете сборку на столе или подключаете батарею в помещении.
- При первой подаче питания используйте токоограничивающий источник или «искровой» ограничитель, чтобы короткое замыкание не вызвало пожара.
- Не превышайте токи, которые отмечены красным в таблице: это защита батареи, регулятора и вашего имущества.
- Летайте вдали от людей, дорог и животных, на открытой местности и с запасом заряда не меньше 20%.
Краткий словарь
| Термин | Значение |
|---|---|
| Взлётная масса (AUW) | Полная масса дрона с рамой, электроникой, моторами, батареей и грузом |
| T/W (тяговооружённость) | Отношение суммарной тяги при полном газе к весу |
| Kv | Обороты мотора в минуту на вольт без нагрузки |
| Шаг винта | Путь, который винт «проходит» за один оборот |
| C (токоотдача) | Допустимый ток батареи в долях ёмкости: 20C при 3,85 А·ч это 77 А |
| ESC | Регулятор оборотов бесколлекторного мотора |
| Нагрузка на диск | Вес, делённый на площадь всех винтов; чем меньше, тем экономичнее висение |
| Figure of merit (FM) | Отношение идеальной мощности висения к реальной; 1 соответствует идеалу |
| Число Маха на кончике | Скорость кончика лопасти, делённая на скорость звука |
| Резерв | Часть ёмкости, оставляемая на посадку |
| Зазор между винтами | Расстояние между краями дисков соседних винтов |
| Вт·ч | Энергия батареи: число ячеек × номинальное напряжение × ёмкость в А·ч |
Итог: чек-лист перед заказом деталей
- Определите задачу, массу груза и желаемое время полёта.
- Выберите ближайшую модель из базы и задайте свою массу рамы и груза.
- Установите самый большой винт, который позволяет рама, и проверьте зазор между винтами.
- Подберите Kv под число ячеек, чтобы газ в висении был 30 до 60%.
- Проверьте ток мотора: он должен быть минимум на 20 до 30% ниже номинала регулятора.
- Проверьте ток батареи при полном газе: он не должен превышать ёмкость × C.
- Добавляйте ёмкость, пока график времени от ёмкости растёт, и остановитесь у пика.
- Посмотрите режим Cruise: лучшая скорость и дальность, угол наклона.
- Проверьте высоту и холод, если летать придётся не на уровне моря и не летом.
- Сохраните скриншот и подтвердите ключевые цифры стендовыми испытаниями.
Список литературы
- Миль М. Л., Некрасов А. В., Браверман А. С., Гродко Л. Н., Лейканд М. А. Вертолёты. Расчёт и проектирование. Том 1. Аэродинамика. М.: Машиностроение, 1966. — 424 с.
- Миль М. Л., Некрасов А. В., Браверман А. С., Гродко Л. Н., Лейканд М. А. Вертолёты. Расчёт и проектирование. Том 2. Динамика. М.: Машиностроение, 1967. — 392 с.
- Джонсон У. Теория вертолета: В 2-х книгах. Кн. 1. Пер. с англ. М.: Мир, 1983. — 504 с.
- Джонсон У. Теория вертолета: В 2-х книгах. Кн. 2. Пер. с англ. М.: Мир, 1983. — 464 с.
- Юрьев Б. Н. Аэродинамический расчет вертолетов. М.: Оборонгиз, 1956. — 276 с.
- Кван Ц. Введение в проектирование и управление мультикоптерами. Пер. с англ. М.: ДМК Пресс, 2019. — 406 с.
- Павлов И. В., Попов А. А. Беспилотные летательные аппараты: проектирование, динамика полета и управление. СПб.: Лань, 2021. — 312 с.
- Овчинников И. Е. Вентильные электродвигатели и привод на их основе (малой и средней мощности). СПб.: Корона-Век, 2006. — 336 с.
- Тарасов В. С. Проектирование вентильных двигателей постоянного тока. СПб.: Изд-во СПбГПУ, 2011. — 150 с.
- Скубо И. Г., Еремин Е. А. Химические источники тока для беспилотных летательных аппаратов. М.: Радио и связь, 2018. — 164 с.
- ГОСТ 4401-81. Атмосфера стандартная. Параметры. М.: Издательство стандартов, 1981.
- Правила безопасной перевозки опасных грузов по воздуху (Приложение 18 к Конвенции о международной гражданской авиации / Doc 9284 ICAO: Инструкции по перевозке литиевых батарей).